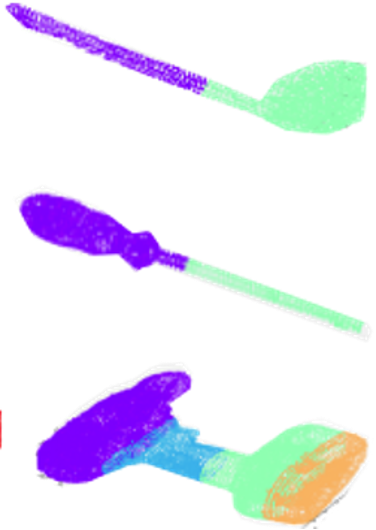
Point Cloud Decomposition for Task-Oriented Grasping
IEEE International Conference on Robotics and Automation (ICRA), Atlanta, GA, USA, 2025
Recommended citation: K. Phi, A. Patankar, D. Mahalingam, N. Chakraborty, and I.V. Ramakrishnan. Point Cloud Decomposition for Task-Oriented Grasping. IEEE International Conference on Robotics and Automation (ICRA), Atlanta, GA, USA, 2025.